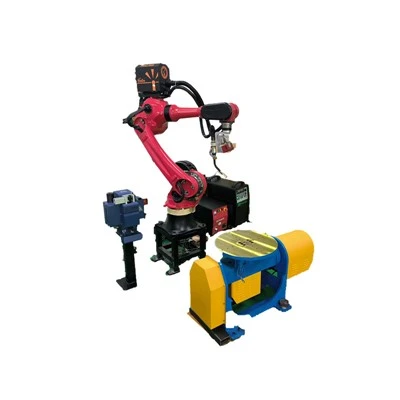
Stu robot hè adattatu per l'automatizazione CNC in e seguenti cundizioni di produzzione:
Tornu CNC / centru di tornu pruduzzione cuntinua
Cella di produzione singola -macchina o multi- (1-à-2 / 1-à-3)
Parti di lavorazione in batch mediu o alta ripetibilità
Processi di machinazione di tempu di ciclu stabile
Ambienti di pruduzzione cuntinuu di 8-24 ore
Vantaghji di u Rendimentu di u Sistema
A struttura duale -pinza permette a carica / scaricamentu parallela, eliminendu u tempu d'attesa di inattività CNC durante u scambiu di parte.
U posizionamentu di ripetizione di ± 0,05 mm assicura un allinamentu coherente trà u robot, l'attrezzatura è u spindle durante l'operazione di ciclu longu -.
U sistema supporta un layout scalabile da una sola cellula CNC à clusters di produzzione multi-machine senza cambià a struttura di u robot core.
Cuncepitu per ambienti di produzzione ininterrotta cù prestazioni meccaniche è elettriche stabili in cundizioni di operazione 24/7.
Parametri tecnichi principali
|
Category paràmetru |
Specifica specifica |
|
Arm Span |
1895 mm |
|
Repetite a precisione di posizionamentu |
± 0,05 mm |
|
Carica massima |
20 kg |
|
Capacità di putenza |
5,87 kVA |
|
Pesu di l'equipaggiu |
Circa 230 kg |
|
Classe di prutezzione |
Polsu IP54, Corpu IP40 |
Support Ingegneria di Prughjettu
Furnemu un supportu di ingegneria cumpletu prima di implementà u sistema:
- Valutazione di a compatibilità di a macchina CNC
- Analisi di u tempu di u ciclu di produzzione
- Studiu di fattibilità di layout
- Disegnu di persunalizazione di pinza è attrezzatura
- Pianificazione di cunfigurazione di e cellule d'automatizazione
- In -installazione di u situ è supportu di cumissioni


Figura 2.1 On -diagramma di l'ughjettu fisicu di u situ

Armadiu di cuntrollu elettricu di robot

Base di elevazione fissa per u robot

Meccanismu di turnover

Carica è Scaricà Tray

Tornu simulatu

Fixture di Carica è Scaricà
FAQ
Hot Tags: cnc machine tending robot, China cnc machine tending robot manufacturers, suppliers, factory